

咨询热线
0769-86289130

咨询热线
0769-86289130
(73)专利权人上海市机械施工集团有限公司地址200072上海市静安区洛川中路701号5号楼108室
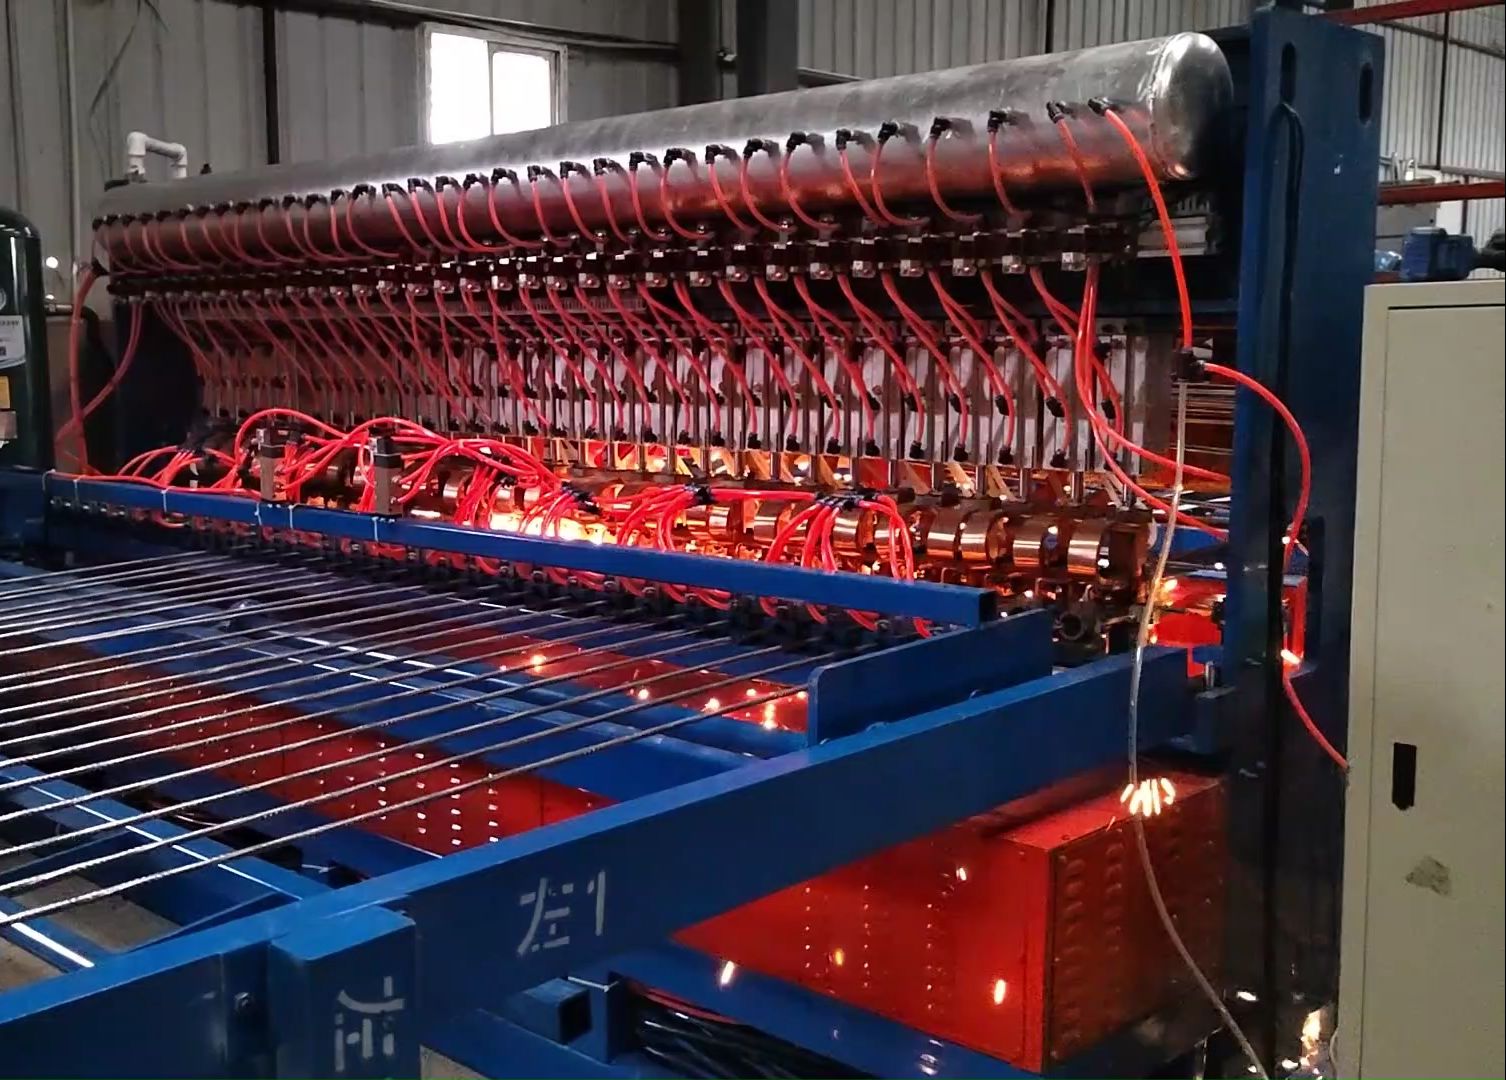
本发明提供一种钢筋网片焊接方法,其包括网片布设阶段及焊接阶段,网片布设阶段包括,沿第一方向间隔地布置多根纵筋,沿与第一方向垂直的第二方向间隔地布置多根横筋,并使横筋和纵筋相抵靠,纵筋沿第二方向延伸,横筋沿第一方向延伸,焊接阶段包括,分别驱动沿第二方向位于不同位置的前行焊接机和后行焊接机,以焊接横筋和纵筋,其中,前行焊接机和后行焊接机分别焊接不同的横筋。通过设置前行焊接机和后行焊接机分别将不同的横筋与纵筋焊接,可明显地节省人工成本、降低工人劳动强度、提高焊接效率。此外,前行焊接机和后行焊接机焊接的钢筋网片的质量优于人工焊接的钢筋网片的质量。
沿第一方向间隔地布置多根纵筋,沿与所述第一方向垂直的第二方向间隔地布置多根横筋,并使所述横筋和所述纵筋相抵靠,所述纵筋沿所述第二方向延伸,所述横筋沿所述第一方向延伸,
分别驱动沿所述第二方向位于不同位置的前行焊接机和后行焊接机,以焊接所述横筋和所述纵筋,其中,所述前行焊接机和所述后行焊接机分别焊接不同的所述横筋,
其中,对于所述横筋位于所述纵筋的下方且至少一部分所述纵筋为并筋形成的下网片,所述并筋中的两根钢筋与所述横筋均有一个焊接点,且两个所述焊接点分别位于所述并筋沿所述第一方向的两侧,所述前行焊接机用于将所述并筋沿所述第一方向的一侧的焊接点与所述横筋焊接,所述后行焊接机用于将所述并筋沿所述第一方向的另一侧的焊接点与另一根所述横筋焊接,
对于所述横筋位于所述纵筋的上方形成的上网片,所述前行焊接机和所述后行焊接机分别用于将所述纵筋的顶部与所述横筋焊接,
对于至少一部分所述纵筋为并筋的所述上网片,所述并筋中的两根钢筋与所述横筋均有一个焊接点,且两个所述焊接点分别位于所述并筋中的两根钢筋的顶部,两个所述焊接点沿所述第一方向的距离为一固定值,在焊接所述横筋和所述纵筋之前,所述焊接阶段还包括,
以所述第一方向和所述第二方向分别为轴建立坐标系,分别检测所述横筋沿所述第二方向的坐标以及所述并筋中的其中一根钢筋沿所述第一方向的坐标,
根据所述并筋中的其中一根钢筋沿第一方向的坐标和所述固定值确定所述并筋中另一根钢筋沿第一方向的坐标,进而根据所述并筋中两根钢筋各自沿所述第一方向的坐标以及所述横筋沿所述第二方向的坐标确定所述横筋和所述并筋的两个焊接点的位置,
将所述前行焊接机的位置和所述后行焊接机的位置分别与所述焊接点的位置校准。
2.根据权利要求1所述的钢筋网片焊接方法,其特征在于,所述纵筋为并筋时,所述前行焊接机和所述后行焊接机沿所述第二方向同向移动。
3.根据权利要求2所述的钢筋网片焊接方法,其特征在于,将所述前行焊接机沿第二方向的位移与所述后行焊接机沿第二方向的位移配置为相等。
4.根据权利要求2所述的钢筋网片焊接方法,其特征在于,将所述前行焊接机和所述后行焊接机沿所述第二方向的距离配置为相邻两根所述横筋之间距离的整数倍。
5.根据权利要求1所述的钢筋网片焊接方法,其特征在于,所述钢筋网片包括沿所述第二方向连接的第一区间和第二区间,所述纵筋为单筋时,所述前行焊接机用于焊接所述第一区间的所述横筋和所述纵筋,所述后行焊接机用于焊接所述第二区间的所述横筋和所述纵筋。
6.根据权利要求1所述的钢筋网片焊接方法,其特征在于,沿与所述第一方向垂直的第二方向间隔地布置多根横筋的步骤包括,
将其中一部分所述横筋沿所述第二方向按照一预定间距间隔地布置,并与所述纵筋焊接以形成多个沿所述第二方向的子区域,
7.根据权利要求6所述的钢筋网片焊接方法,其特征在于,所述预定间距的范围为3m,5m。
8.根据权利要求6所述的钢筋网片焊接方法,其特征在于,将各个所述子区域内的所述横筋的数量配置为相等。
9.根据权利要求1所述的钢筋网片焊接方法,其特征在于,在沿第一方向间隔地布置多根纵筋,沿与所述第一方向垂直的第二方向间隔地布置多根横筋,并使所述横筋和所述纵筋相抵靠之后,所述网片布设阶段还包括,
[0002]如图1a所示,图1a是一种钢筋笼的纵向剖面图,所述的钢筋笼为板状的钢筋笼结构,由上网片01、下网片02、桁架03及封口筋04组成,如图1b和1c所示,图1b是图1a中的上网片的示意图,图1c是图1b中上网片的横向断面图,上网片01指横筋011在纵筋的上方,如图1d和1e所示,图1d是图1a中下网片的示意图,图1e是图1d中下网片的横向断面图,下网片02指横筋011在纵筋的下方。需说明的,纵筋可为单根布置的钢筋(单筋012)或两跟并列布置的钢筋(并筋013,其中一根钢筋的直径较小)。现有的钢筋笼主要是通过人工依次焊接下网片02、桁架03、上网片01及封口筋04而成。在上述焊接过程中,上网片01和下网片02的焊接工作量最大,人工焊接不仅焊接质量不稳定,而且焊接工作均为大量重复性的劳动,工人体力消耗大。
[0003]本发明的目的在于提供一种钢筋网片焊接方法,以解决制作钢筋笼需要庞大人工消耗的问题。
[0004] 本发明的另一目的在于,解决现有的自动焊接技术无法针对横筋位于纵筋的下方,且纵筋为并筋的钢筋网片进行焊接的问题。
[0005] 为解决上述技术问题,本发明提供一种钢筋网片焊接方法,其包括网片布设阶段及焊接阶段,
[0007] 沿第一方向间隔地布置多根纵筋,沿与所述第一方向垂直的第二方向间隔地布置多根横筋,并使所述横筋和所述纵筋相抵靠,所述纵筋沿所述第二方向延伸,所述横筋沿所述第一方向延伸,
[0009] 分别驱动沿所述第二方向位于不同位置的前行焊接机和后行焊接机,以焊接所述横筋和所述纵筋,其中,所述前行焊接机和所述后行焊接机分别焊接不同的所述横筋。
[0010] 可选的,所述横筋位于所述纵筋的下方时,所述前行焊接机用于将所述纵筋沿所述第一方向的一侧与所述横筋焊接,所述后行焊接机用于将所述纵筋沿所述第一方向的另一侧与另一根所述横筋焊接。
[001 1] 可选的,所述纵筋为并筋时,所述前行焊接机和所述后行焊接机沿所述第二方向同向移动。
[0012] 可选的,将所述前行焊接机沿第二方向的位移与所述后行焊接机沿第二方向的位移配置为相等。
[0013] 可选的,将所述前行焊接机和所述后行焊接机沿所述第二方向的距离配置为相邻
[0014] 可选的,所述横筋位于所述纵筋的上方时,所述前行焊接机和所述后行焊接机分别用于将所述纵筋的顶部与所述横筋焊接。
[0015] 可选的,所述钢筋网片包括沿所述第二方向连接的第一区间和第二区间,所述纵筋为单筋时,所述前行焊接机用于焊接所述第一区间的所述横筋和所述纵筋,所述后行焊接机用于焊接所述第二区间的所述横筋和所述纵筋。
[0016] 可选的,在分别驱动沿所述第二方向位于不同位置的前行焊接机和后行焊接机,以焊接所述横筋和所述纵筋之前,所述焊接阶段还包括,
[0017] 分别检测所述横筋沿所述第二方向的位置和所述纵筋沿所述第一方向的位置,以确定所述横筋和所述纵筋的焊接点的位置,
[0018] 将所述前行焊接机的位置和所述后行焊接机的位置分别与所述焊接点的位置校准。
[0019] 可选的,沿与所述第一方向垂直的第二方向间隔地布置多根横筋的步骤包括,
[0020] 将其中一部分所述横筋沿所述第二方向按照一预定间距间隔地布置,并与所述纵筋焊接以形成多个沿所述第二方向的子区域,
[0024] 可选的,在沿第一方向间隔地布置多根纵筋,沿与所述第一方向垂直的第二方向间隔地布置多根横筋,并使所述横筋和所述纵筋相抵靠之后,所述网片布设阶段还包括,
[0026] 综上所述,在本发明提供的钢筋网片焊接方法中,所述钢筋网片焊接方法包括网片布设阶段及焊接阶段,所述网片布设阶段包括,沿第一方向间隔地布置多根纵筋,沿与所述第一方向垂直的第二方向间隔地布置多根横筋,并使所述横筋和所述纵筋相抵靠,所述纵筋沿所述第二方向延伸,所述横筋沿所述第一方向延伸,所述焊接阶段包括,分别驱动沿所述第二方向位于不同位置的前行焊接机和后行焊接机,以焊接所述横筋和所述纵筋,其中,所述前行焊接机和所述后行焊接机分别焊接不同的所述横筋。通过设置前行焊接机和后行焊接机分别将不同的横筋与纵筋焊接,可明显地节省人工成本、降低工人劳动强度、提高焊接效率。此外,前行焊接机和后行焊接机焊接的钢筋网片的质量优于人工焊接的钢筋网片的质量。
[0027] 本领域的普通技术人员应当理解,提供的附图用于更好地理解本发明,而不对本发明的范围构成任何限定。其中,
[0036] 图3a是本发明实施例二的下网片中纵筋为并筋时的焊接点的示意图,
[0037] 图3b是本发明实施例二的下网片中纵筋为并筋时的焊接阶段的示意图,
[0038] 图4a是本发明实施例三的下网片中纵筋为单筋时的焊接点的示意图,
[0039] 图4b是本发明实施例三的下网片中纵筋为单筋时的焊接阶段的示意图,
[0040] 图5a是本发明实施例四的上网片中纵筋为并筋时的焊接点的示意图,
[0041] 图5b是本发明实施例四的上网片中纵筋为单筋时的焊接阶段的示意图,
[0046] 为使本发明的目的、优点和特征更加清楚,以下结合附图和具体实施例对本发明作进一步详细说明。需说明的是,附图均采用非常简化的形式且未按比例绘制,仅用以方便、明晰地辅助说明本发明实施例的目的。此外,附图所展示的结构往往是实际结构的一部分。特别的,各附图需要展示的侧重点不同,有时会采用不同的比例。
[0047] 如在本发明中所使用的,单数形式“一”、“一个”以及“该”包括复数对象,术语“或”通常是以包括“和/或”的含义而进行使用的,术语“若干”通常是以包括“至少一个”的含义而进行使用的,术语“至少两个”通常是以包括“两个或两个以上”的含义而进行使用的,此外,术语“第一”、“第二”、“第三”仅用于描述目的,而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”、“第三”的特征可以明示或者隐含地包括一个或者至少两个该特征,除非内容另外明确指出外。
[0048] 本发明提供一种钢筋网片焊接方法,目的在于解决制作钢筋笼需要庞大人工消耗的问题,
[0049] 本发明的另一目的在于,解决现有的自动焊接技术无法针对横筋位于纵筋的下方,且纵筋为并筋的钢筋网片进行焊接的问题。
[0050] 为解决上述技术问题,本实施例提供一种钢筋网片焊接方法,其包括网片布设阶段及焊接阶段,
[0051] 所述网片布设阶段包括,沿第一方向X间隔地布置多根纵筋10,沿与所述第一方向X垂直的第二方向Y间隔地布置多根横筋20,并使所述横筋20和所述纵筋10相抵靠,所述纵筋10沿所述第二方向Y延伸,所述横筋20沿所述第一方向X延伸,
[0052] 所述焊接阶段包括,分别驱动沿所述第二方向Y位于不同位置的前行焊接机30和后行焊接机40,以焊接所述横筋20和所述纵筋10,其中,所述前行焊接机30和所述后行焊接机40分别焊接不同的所述横筋20。需理解的,纵筋10可为单根布置的钢筋(单筋11) ,或者两
根并排布置的钢筋(并筋12,一般是一根直径较大的钢筋和直径一根直径较小的钢筋) ,具体可参考如背景技术中的图1b至1e。通过设置前行焊接机30和后行焊接机40分别将不同的横筋20与纵筋10焊接,可明显地节省人工成本、降低工人劳动强度、提高焊接效率。此外,前行焊接机30和后行焊接机40焊接的钢筋网片的质量优于人工焊接的钢筋网片的质量。
[0054] 本实施例中,如图2a所示的网片布设阶段的示意图,沿与所述第一方向X垂直的第二方向Y间隔地布置多根横筋20的步骤包括,
[0055] 将其中一部分所述横筋20沿所述第二方向Y按照一预定间距间隔地布置,并与所述纵筋10焊接(通常人工焊接)以形成多个沿所述第二方向Y的子区域A,此部分横筋20记作定位横筋21,如图2a中的横向的虚线] 将另一部分所述横筋20分布于各个所述子区域A,此部分横筋20记作机焊横筋22,如图2a中的横向的实线] 实际地,钢筋网片沿第二方向Y的长度远大于沿第一方向X的长度,比如沿第二方向Y的长度为50m,沿第一方向X的长度为6m,则横筋20的数量也较多,在人工摆放横筋20的过程中,不可避免造成横筋20位置误差大的问题,如此,进一步导致前行焊接机30和后行焊接机40对横筋20的定位不准确,偏离焊接点50,甚至无法进行焊接。通过将定位横筋21沿第二方向Y按照一预定间距布置,并与纵筋10焊接形成多个子区域A,然后将机焊横筋22布置于各个子区域A,如此配置,可提高横筋20(实际上指机焊横筋22)的位置的准确性,提高焊接质量。
[0058] 优选地,所述预定间距的范围为3m(5m)即每个子区域A沿第二方向Y的长度在3m ,5m之间。
[0059] 可选地,将各个所述子区域A内的所述横筋20的数量配置为相等,即将机焊横筋22的数量配置为相等。
[0060] 可选地,在沿第一方向X间隔地布置多根纵筋10,沿与所述第一方向X垂直的第二方向Y间隔地布置多根横筋20,并使所述横筋20和所述纵筋10相抵靠之后,所述网片布设阶段还包括,限定所述横筋20和所述纵筋10的相对位置。
[0061] 对于下网片而言,即横筋20位于纵筋10的下方,如图2b,2c所示的下网片布设阶段的示意图,采用固定式模板60限定横筋20和纵筋10的相对位置。具体地,将定位横筋21、机焊横筋22和纵筋10依次放置于固定式模板60中,随后焊接纵筋10和横筋20的交叉点,即焊接点50。
[0062] 对于上网片而言,即横筋20位于纵筋10的上方,如图2d,2f所示的上网片布设阶段的示意图,限定横筋20和纵筋10的相对步骤包括,
[0063] 请参考图2d,沿所述第二方向Y间隔地布置多个定位杆70(比如钢管) ,并沿所述定位杆70的轴向于所述定位杆70上间隔地设置多处标记,定位杆70的轴向平行与第一方向X,
[0064] 继续参考图2d,将所述纵筋10搁置于所述定位杆70上,并将所述纵筋10沿所述第一方向X的位置配置为与所述定位杆70的标记相对应,
[0065] 请参考图2e,采用移动式模板80在纵筋10的上方布置定位横筋21和机焊横筋22,并将沿第一方向X的两侧的纵筋10与定位横筋21和机焊横筋22焊接,
[0066] 请参考图2f,通过人工方式临时固定纵筋10,并将所有纵筋10和定位横筋21焊接。
[0068] 本实施例中,所述横筋20位于所述纵筋10的下方,所述前行焊接机30用于将所述纵筋10沿所述第一方向X的一侧与所述横筋20焊接,所述后行焊接机40用于将所述纵筋10沿所述第一方向X的另一侧与另一根所述横筋20焊接。如图3a所示的下网片中纵筋10为并筋12时的焊接点50的示意图,为了将并筋12的两根钢筋均与横筋20焊接,并筋12中的每根钢筋与横筋20均有一个焊接点50,位于并筋12的两侧,比如前行焊接机30焊接左侧的焊接点50,后行焊接机40焊接右侧的焊接点50。
[0069] 进一步,如图3b所示的下网片中纵筋10为并筋12时的焊接阶段的示意图,所述前行焊接机30和所述后行焊接机40沿所述第二方向Y同向移动(在图3a中均沿竖直向上、或竖直向下的方向) 。具体地,可理解为,前行焊接机30和后行焊接机40处于联动模式,两者同时沿某一方向同时移动。因为并筋12有两个焊接点50,如此配置,解决了解决现有的自动焊接技术无法针对横筋20位于纵筋10的下方,且纵筋10为并筋12的钢筋网片进行焊接的问题。
[0070] 在一个较优的实施例中,将所述前行焊接机30沿第二方向Y的位移与所述后行焊接机40沿第二方向Y的位移配置为相等,即两个焊接机的移动速率相等。一般地,多根横筋20沿第二方向Y间隔均匀地排布,将前行焊接机30和后行焊接机40的位置配置为相等,即位移为相邻两根横筋20之间的间距,可避免出现两个焊接机同时移动后,由于位移不同导致其中一个焊接机无法焊接横筋20的情况。
[0071] 在其他一些实施例中,前行焊接机30和后行焊接机40两个中的一个的移动速率可大于另一个的移动速率。比如前行焊接机30和后行焊接机40均沿图3b中竖直向上的方向移动,前行焊接机30的移动速率小于后行焊接机40的移动速率,只需保证前行焊接机30已完成所有焊接工作,而后行焊接机40还未与前行焊接机30相抵靠即可。
[0072] 可选的,将所述前行焊接机30和所述后行焊接机40沿所述第二方向Y的距离配置为相邻两根所述横筋20之间距离的整数倍。
[0074] 本实施例中,如图4a所示的下网片中纵筋为单筋时的焊接点的示意图,焊接点位于图4a中的左侧或者右侧。与实施例三不同的是单筋11只需要一个焊接点50就可以与横筋20焊接,故本实施例中,只需前行焊接机30和后行焊接机40中的一个即可满足焊接需求。
[0075] 优选地,如图4b所示的下网片中纵筋10为单筋11时的焊接阶段的示意图,所述钢筋网片包括沿所述第二方向Y连接的第一区间B和第二区间C,所述前行焊接机30用于焊接所述第一区间B的所述横筋20和所述纵筋10,所述后行焊接机40用于焊接所述第二区间C的所述横筋20和所述纵筋10。具体地,前行焊接机30用于将第一区间B的横筋20与纵筋10的左侧焊接点50焊接,后行焊接机40用于将第二区间C的横筋20与纵筋10的右侧焊接点50焊接。相比于单个焊接机工作,如此可增加焊接效率。
[0076] 需理解的,在本实施例中,前行焊接机30和后行焊接机40处于单机模式工作,即两者互不相扰,比如都可同向移动,也可反向移动,移动速率可相等或不等。
[0078] 在本实施例中,所述横筋20位于所述纵筋10的上方时(即上网片) ,所述前行焊接机30和所述后行焊接机40分别用于将所述纵筋10的顶部与所述横筋20焊接。如图5a所示的上网片中纵筋10为并筋12时的焊接点50的示意图,并筋12的两根钢筋的焊接点50分别位于
各自的顶部,如图5b所示的上网片中纵筋10为单筋11时的焊接点50的示意图,单筋11的焊接点50位于自身的顶部。
[0079] 优选地,如图5c所示的上网片的焊接阶段的示意图,与实施三相同的是,所述钢筋网片包括沿所述第二方向Y连接的第一区间B和第二区间C,所述前行焊接机30用于焊接所述第一区间B的所述横筋20和所述纵筋10,所述后行焊接机40用于焊接所述第二区间C的所述横筋20和所述纵筋10,即通过前行焊接和后行焊接机40将纵筋10的顶部的焊接点50与横筋20焊接。
[0080] 与实施例三同理,前行焊接机30和后行焊接机40处于单机模式工作,即两者互不相扰,比如都可同向移动,也可反向移动,移动速率可相等或不等。
[0081] 进一步,对于上网片,在分别驱动沿所述第二方向Y位于不同位置的前行焊接机30和后行焊接机40,以焊接所述横筋20和所述纵筋10之前,所述焊接阶段还包括,
[0082] 分别检测所述横筋20沿所述第二方向Y的位置和所述纵筋10沿所述第一方向X的位置,以确定所述横筋20和所述纵筋10的焊接点50的位置,
[0083] 将所述前行焊接机30的位置和所述后行焊接机40的位置分别与所述焊接点50的位置校准。如此配置,可使前行焊接机30和后行焊接机40与焊接点50对位更准确,提高焊接质量。
[0084] 具体地,以第一方向X和第二方向Y分别为轴建立坐标系,对于上网片的纵筋10是并筋12,检测确定直径较大的钢筋的焊接点50沿第一方向X的坐标,直径较小的钢筋的焊接点50沿第一方向X的坐标由直径较大的钢筋的坐标加固定值确定,需说明,并筋12中的两根钢筋的焊接点50的距离固定的。如此,可提高检测效率,避免并筋12的两根钢筋沿第一方向X的坐标都需检测。对于上网片的纵筋10是单筋11时,每根纵筋10沿第一方向X的坐标均需检测。
[0085] 以下以具体实施步骤对本发明所述的钢筋网片制作方法进行说明。
[0088] 采用固定式模板60沿第一方向间隔地布置多根纵筋10,沿第二方向每间隔一预定间距(3m,5m)布置一根定位横筋21 ,并人工焊接定位横筋21与纵筋10,随后在相邻两根定位横筋21之间布置多根机焊横筋22。
[0090] 对于纵筋10是并筋12时,驱动前行焊接机30和后行焊接机器40沿第二方向Y同向移动,以焊接纵筋10两侧的焊接点,
[0091] 对于纵筋10是单筋11时,将钢筋网片沿第二方向Y拆分为相邻的第一区间B和第二区间C,驱动前行焊接机30沿第二方向Y移动焊接第一区间B的横筋20和纵筋10,驱动后行焊接机40沿第二方向Y移动焊接第二区间C的横筋20和纵筋10。
 客服